
物理AI的视觉皮层
从 GEFIT 将工厂车间的机器人料箱抓取系统部署周期从数周缩短至数天,到 LimX Dynamics 赋予人形机器人在真实物理环境中自主导航和抓取物体的能力,RealSense 立体深度感知技术为机器提供了空间感知能力,使其能够将原始几何数据转化为可执行的决策。
凭借统一的软件开发工具包(SDK)、先进的芯片架构,以及涵盖六大系列的摄像头产品,RealSense 广泛支持自主机器人、精密操作、工业自动化和沉浸式体验等应用场景,助力空间感知技术从原型开发迈向规模化生产部署。
硬件
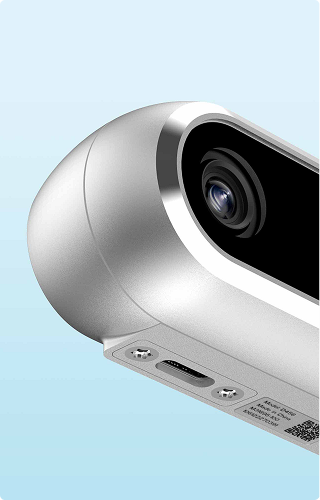
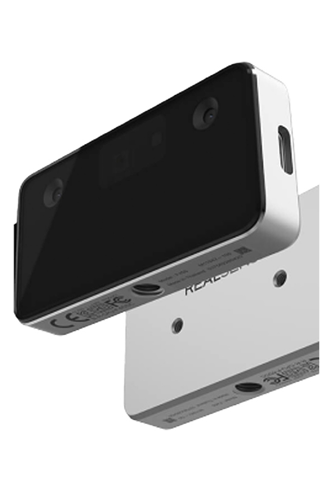
探索我们的相机
RealSense 立体深度摄像头为机器提供毫米级精度的三维感知能力,将传统的二维视觉转化为真正的空间感知能力,让机器人和智能设备能够更精准地感知和理解周围的三维环境。


软件
隆重推出 Perception Studio
一项持续更新的发布计划,让用户能够抢先体验基于 RealSense 深度摄像头打造的下一代感知技术。快速迭代,加速产品上市。

Vision ai
从芯片底层构建
RealSense 并非简单地将感知技术附加到第三方硬件上。凭借自主研发的芯片技术,RealSense 能够对从传感器到算法的每一个环节进行协同优化,为机器人提供更快速、更精准的深度感知能力,同时避免因拼接使用现成组件而带来的延迟和性能妥协。
解决方式
RealSense 为机器人提供所需的感知能力,使其能够有目的、更智能地执行动作。作为物理人工智能(Physical AI)的“视觉皮层”,RealSense 融合先进的深度感知技术、惯性运动数据和自动校准功能,帮助机器人在真实环境中实现精准、可靠的三维空间感知。
从人形机器人、自主移动机器人,到农业、配送及工业自动化系统,RealSense 均能提供精准定位、安全导航和稳定可靠的性能表现,帮助机器人在动态变化、非结构化的复杂环境中高效运行。
任何需要对物理世界中的物体进行测量的行业,无论是脚部尺寸、食品容器、包裹还是工业零部件,都面临着相同的挑战:人工测量结果不够一致,传统固定式测量工具效率较低,而二维摄像头无法准确捕捉物体的体积信息。
RealSense 通过立体深度摄像头有效解决这些问题,提供毫米级乃至亚毫米级的尺寸测量精度,并利用全局快门技术精准捕捉运动中的物体。结合开源软件开发工具包(SDK),RealSense 能够将原始深度数据转化为可直接应用于实际生产环境的测量、体积计算和尺寸称重工具。
RealSense 的产品系列具有出色的扩展性,从掌上型手持扫描仪到接入仓储网络的坚固耐用型工业摄像头,均能满足不同应用场景的需求。其技术已在物流、工业检测、纺织品测量、餐饮服务等多个行业的大规模应用中得到验证。
工厂车间的生产环境始终处于动态变化之中。料箱中的零部件不断移动,传送带持续运转,不同班次的光照条件也会发生变化,几乎没有两个生产周期的情况完全相同。传统的刚性自动化系统依赖固定夹具、精确定位和反复校准,一旦实际环境偏离预设条件,系统便难以正常运行。
RealSense 立体深度摄像头为机械臂、协作机器人及其监控系统提供持续、基于三维几何数据的环境感知能力,使自动化系统能够实时适应生产现场的变化,而不是在物体位置发生偏移时被迫停止生产线。
最具沉浸感的体验,并不一定需要通过佩戴头显设备来实现。无论是孩子将球弹向墙面时能够即时作出反应的互动墙、让顾客自由穿行的投影空间,还是能够感应参观者脚步的博物馆互动地面,这些体验都依赖于能够以人体活动尺度实时感知人物与空间的技术系统,而无需用户佩戴任何额外设备。
RealSense 立体深度摄像头正是为沉浸式体验和混合现实平台提供这样的能力:通过高精度的实时人体追踪与空间感知技术,让投影或虚拟世界能够自然、即时地响应用户的动作,营造仿佛置身其中的真实互动体验。
新闻与洞察

客户案例